NS 3.18Posiciones relativas recta-plano
Intersección de: una recta y un plano, dos planos, tres planos. Ángulo que forman: una recta y un plano; dos planos. Hallar intersecciones resolviendo ecuaciones; interpretación geométrica de las soluciones.
Recta y plano
Una recta (vector director ) y un plano (vector normal ) pueden ser: secantes (se cortan en un punto, si ), paralelos (si y un punto de no pertenece a ) o la recta puede estar contenida en el plano (si y un punto de sí pertenece a ). El punto de corte, cuando existe, se halla sustituyendo la ecuación paramétrica de la recta en la ecuación cartesiana del plano.
El ángulo que forman una recta y un plano es el complementario del ángulo entre y :
Dos planos
Dos planos, de vectores normales y , pueden ser coincidentes, paralelos (si y son paralelos) o secantes, cortándose en ese caso en una recta. El ángulo entre dos planos coincide con el ángulo entre sus vectores normales:
Tres planos
La posición relativa de tres planos se estudia resolviendo el sistema de tres ecuaciones lineales con tres incógnitas que forman sus ecuaciones cartesianas (véase el apartado 1.16), lo que permite distinguir, entre otros, los casos de un único punto en común, una recta común, o ningún punto en común a los tres planos.
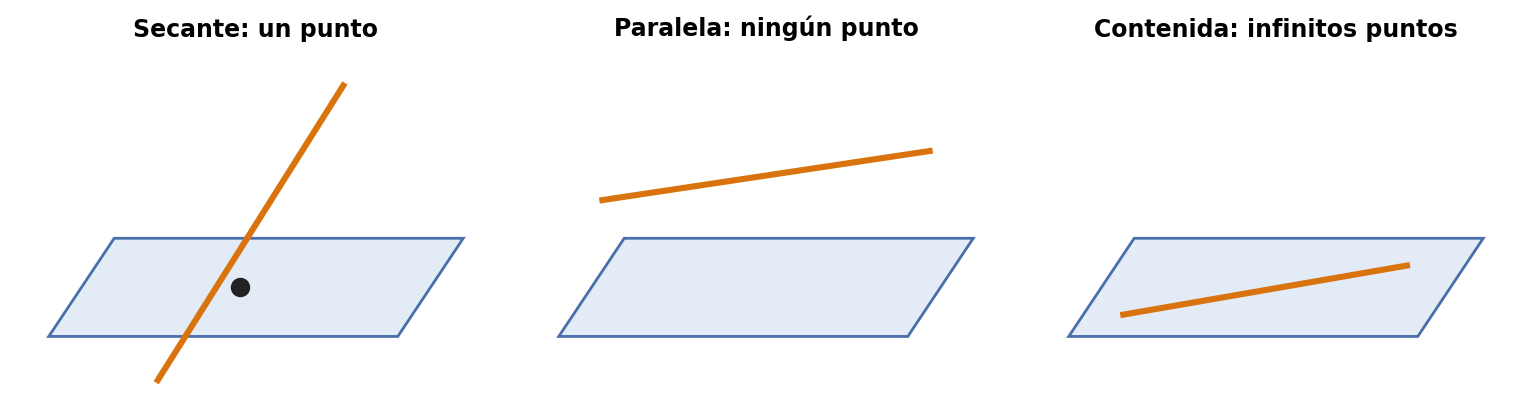
Figura 8. Posiciones relativas de una recta y un plano.
Actividad resuelta
1. Estudia la posición relativa de la recta y el plano , y halla el punto de corte si existe.
El vector director de la recta es y el normal del plano . Como , la recta y el plano son secantes. Se sustituyen las ecuaciones paramétricas de la recta, , en la del plano:
El punto de corte es .
2. Estudia la posición relativa de los planos y .
Los vectores normales son y : son paralelos. Como los términos independientes no guardan la misma proporción (), los planos son paralelos y distintos: no tienen ningún punto en común.
🖩 Recursos tecnológicos
🧩 Posición relativa de una recta y un plano
🧩 Posición relativa de dos planos
Calculadora CASIO fx-CG50
El estudio de la posición relativa de tres planos se reduce a resolver un sistema de tres ecuaciones lineales con tres incógnitas: en MENU → EQUA → Simultaneous, seleccionando 3 incógnitas, se introducen los coeficientes de las tres ecuaciones cartesianas y la calculadora indica si el sistema tiene solución única, infinitas soluciones (recta o plano común) o ninguna solución.
✎ Problemas para practicar en clase
Ejercicios básicos para afianzar la teoría de este ítem. Resuélvelos en tu cuaderno.
1. Halla el punto de intersección de la recta r: y el plano .
Ver solución
Sustituyendo (1 + λ, λ, 2 + 2λ) en el plano: (1 + λ) + λ + (2 + 2λ) = 3 + 4λ = 7 ⇒ λ = 1 ⇒ punto de corte (2, 1, 4)
2. Estudia la posición relativa de la recta r: y el plano .
Ver solución
d · n = (1, 1, 0) · (1, −1, 1) = 0 y el punto (1, 2, 1) da 1 − 2 + 1 = 0 ≠ 5: la recta es paralela al plano (sin puntos comunes)
3. Calcula el ángulo que forma la recta r: con el plano .
Ver solución
sen θ = |d · n|/(|d||n|) = 2/3 ⇒ θ ≈ 41,8°
4. Halla la recta de intersección de los planos y .
Ver solución
d = n₁ × n₂ = (3, −1, −2). Con z = 0: x + y = 3, x − y = 4 ⇒ (7/2, −1/2, 0). Recta: (x, y, z) = (7/2, −1/2, 0) + λ(3, −1, −2)
5. Estudia la intersección de los tres planos , y . Interprétala geométricamente.
Ver solución
Sumando las dos primeras: 2x + 2z = 4, que es la tercera ecuación. Entonces x + z = 2 e y = −1. Solución: (t, −1, 2 − t). Los tres planos se cortan en una recta (el tercero es combinación de los otros dos)